 Magnetizador de Jiu Ju
A magnetização do servomotor exige alta precisão? Como adaptar o equipamento especial?
Solução total para automação de magnetização
Solução integrada de carregamento magnético automatizado
1) Quais são os requisitos de precisão de magnetização dos servomotores e por que é difícil para os equipamentos convencionais atendê-los?
Para obter um posicionamento de 0,001 mm para robôs industriais e uma resposta de velocidade de milissegundos para máquinas-ferramentas de precisão, a precisão da magnetização é a principal garantia de desempenho. O desvio da densidade do ímã deve ser controlado dentro de ±0,5% (os requisitos comuns do motor são ±1,5%-2%); uma vez fora da faixa, é fácil gerar pulsação de torque, resultando em vibração e anormalidades de ruído durante a operação do equipamento; em cenários de magnetização multipolar (como 16 polos, 32 polos), se o desvio do passo do polo for superior a 0,01 mm, isso resultará em uma incompatibilidade entre o codificador e a posição do campo magnético, desencadeando o desvio de posicionamento. O desvio de posicionamento será causado se o desvio do passo do polo for superior a 0,01 mm. No caso de um servomotor de máquina-ferramenta, por exemplo, uma distribuição desigual da densidade magnética pode aumentar as tolerâncias dimensionais de uma peça usinada em mais de três vezes. Os equipamentos de magnetização convencionais só conseguem obter um controle de densidade de ±1%, o que não é suficiente para atender a esse alto padrão, e os equipamentos de magnetização da JUJI foram desenvolvidos e projetados para atender a essa necessidade.

2) Quais são as soluções técnicas especiais para o equipamento de magnetização da JiuJi para lidar com o problema da uniformidade da densidade magnética?
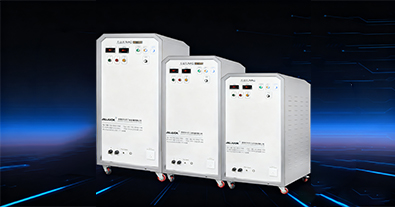
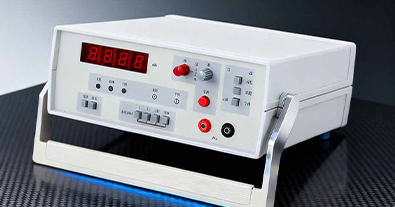
O equipamento de magnetização da JiuJu adota o esquema de tecnologia de núcleo duplo de "projeto de circuito magnético de alta precisão + sistema de controle magnético inteligente": primeiramente, a cabeça do polo magnético é processada por moagem em escala nanométrica, com o erro de curvatura de cada polo controlado em 0,003 mm, e emparelhada com a "bobina magnética homogênea de enrolamento duplo" patenteada pela JiuJu " (estrutura de enrolamento paralelo em camadas de fio esmaltado de múltiplos fios), as flutuações da força do campo magnético na área de magnetização podem ser controladas em ±0,2%, em comparação com o equipamento convencional do setor para melhorar a precisão de 40%; em segundo lugar, o equipamento é uma pesquisa e desenvolvimento independentes da JiuJi do "Módulo de monitoramento em tempo real da densidade magnética", a saída do campo magnético é ajustada dinamicamente pelo Hall Em segundo lugar, o equipamento é equipado com o "módulo de monitoramento em tempo real da densidade magnética" desenvolvido pela JiuJi, que pode ajustar dinamicamente a saída do campo magnético por meio de sensores Hall durante o processo de magnetização, evitando assim o problema da baixa densidade magnética causada pela diferença nos materiais dos ímãs. Depois que um fabricante de servomotores de robôs aplicou esse equipamento, o desvio padrão da densidade magnética do aço magnético foi reduzido de 0,9% para 0,35%, a pulsação de torque do motor foi reduzida em 30% e o ruído de operação foi controlado para menos de 58dB.
3. magnetização multipolar "desvio da distância do polo" ponto de dor do setor, como obter um controle preciso do equipamento JiuJu?
No processo de magnetização multipolar do servomotor, o desvio da distância do polo pode facilmente causar desordem de fase do campo magnético. A JiuJu soluciona esse problema por meio da combinação de "tecnologia de posicionamento duplo + otimização do tempo de magnetização": a extremidade mecânica é equipada com "ferramenta de perfilamento do furo do eixo do servomotor", a precisão do posicionamento pode chegar a 0,002 mm. A extremidade mecânica é equipada com uma "ferramenta de perfilamento de furo de eixo servomotor", que tem uma precisão de posicionamento de 0,002 mm, garantindo o alinhamento preciso do aço magnético e da cabeça do polo; a extremidade visual é equipada com o sistema de calibração visual AI da JiuJi, que captura a posição da borda do aço magnético em tempo real e ajusta automaticamente a posição da ferramenta quando o desvio é superior a 0,005 mm; ao mesmo tempo, o equipamento é equipado com um PLC de alta precisão integrado, que controla a diferença de tempo dos pulsos de magnetização de todos os polos magnéticos para ser inferior a 0,8 microssegundos, para garantir que o campo magnético de múltiplos polos seja gerado de forma síncrona. Os dados de teste reais mostram que essa solução pode controlar o desvio do polo de forma estável dentro de 0,006 mm, o que pode atender totalmente aos requisitos de sincronização de sinal de servomotores de alta velocidade de 2500r/min e melhorar o problema comum de "desvio de polo superior a 0,015 mm" dos equipamentos tradicionais.
4. como evitar que a precisão diminua após a magnetização? Como implementar a função "Charge and Check" do equipamento JiuJi?
Para evitar a alteração das propriedades magnéticas após a magnetização, o que pode afetar a precisão, o equipamento de magnetização da JiuJi integra "Magnetização - Detecção - Re-magnetização" como um fluxo de trabalho integrado: após a conclusão da magnetização, os sensores de matriz Hall de 16 vias escaneiam o campo magnético na superfície do ímã em 1 segundo, gerando uma curva de distribuição de densidade magnética tridimensional. curva de distribuição. Se o desvio de uma determinada área exceder 0,5%, o equipamento iniciará automaticamente o "procedimento de remagnetização local" para compor com precisão a densidade magnética; ao mesmo tempo, todos os dados relevantes (inclusive a intensidade do campo magnético, o tempo de pulso, os resultados do teste etc.) serão vinculados ao número de série do servomotor e carregados no sistema MES da JiuJi, o que é conveniente para a rastreabilidade da qualidade em um estágio posterior. Depois de aplicar esse equipamento a uma nova linha de produção de servomotores de energia, a taxa de aprovação de magnetização aumentou de 91% para 99,5% e o custo de retrabalho foi reduzido em 65%, o que resolveu efetivamente o problema comum do setor de "reinspeção não qualificada após a magnetização".
O equipamento de magnetização da JiuJi é apoiado pelas três principais tecnologias de "controle magnético preciso, posicionamento de precisão e circuito fechado em tempo real", e todo o processo, desde a adaptação da demanda até a verificação do efeito, é adequado para o uso de alta precisão de servomotores, o que fornece uma garantia de equipamento essencial para que os servomotores atinjam o desempenho principal de maneira estável.
Magnetização de materiais magnéticos
3C Magnetização eletrônica
Magnetização do rotor para motores elétricos
Magnetização do alto-falante da buzina
Indústria de veículos de energia nova
Setor de máquinas médicas

Jiuju Magnetization 100 Q&A: What Counts as a Defective Magnet
nov 10, 2026
Defects in permanent magnets go beyond appearance: magn…

Magnetization 100 Q&A: Choosing the Magnet Operating Temperature
nov 10, 2026
Operating temperature is the core constraint in magnet …

Precise Magnetization Control for AlNiCo Magnets: Case Video
out 30, 2026
AlNiCo magnets keep stable flux thanks to a very low te…

How NdFeB Magnets Achieve Stable Magnetism: Case Video
out 9, 2026
Stable NdFeB performance requires the right grade, a co…

轴向磁通电机多极充磁难点在哪?久巨工艺解答
nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
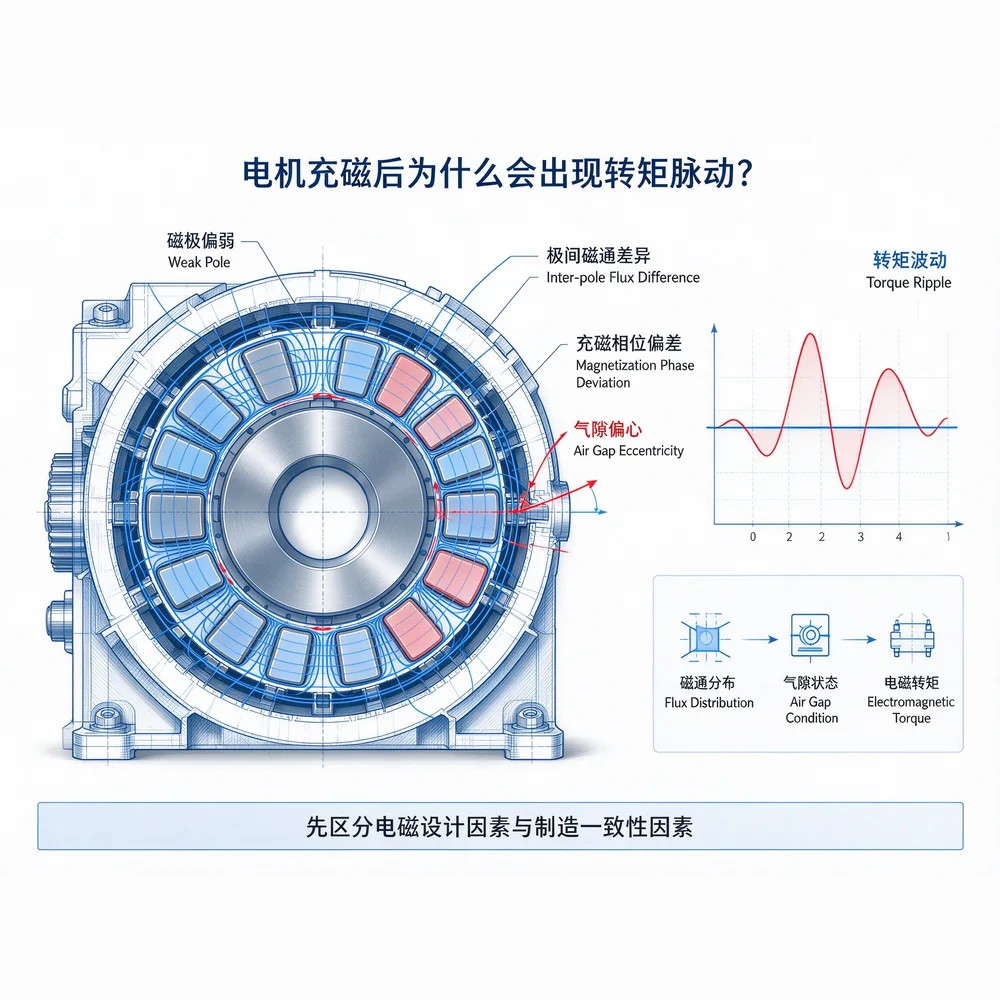
电机充磁后转矩脉动大如何解决?久巨工艺解析
nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
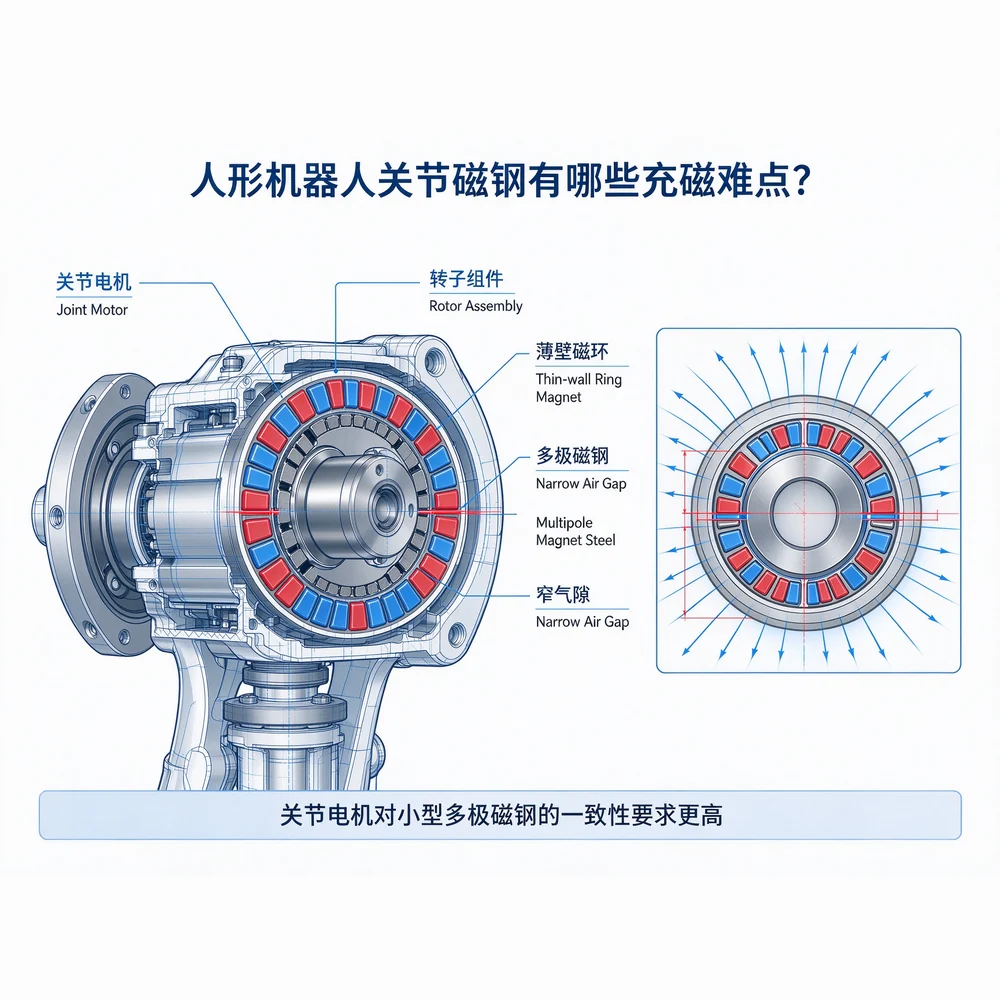
久巨人形机器人关节磁钢怎么保证充磁一致性?
nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
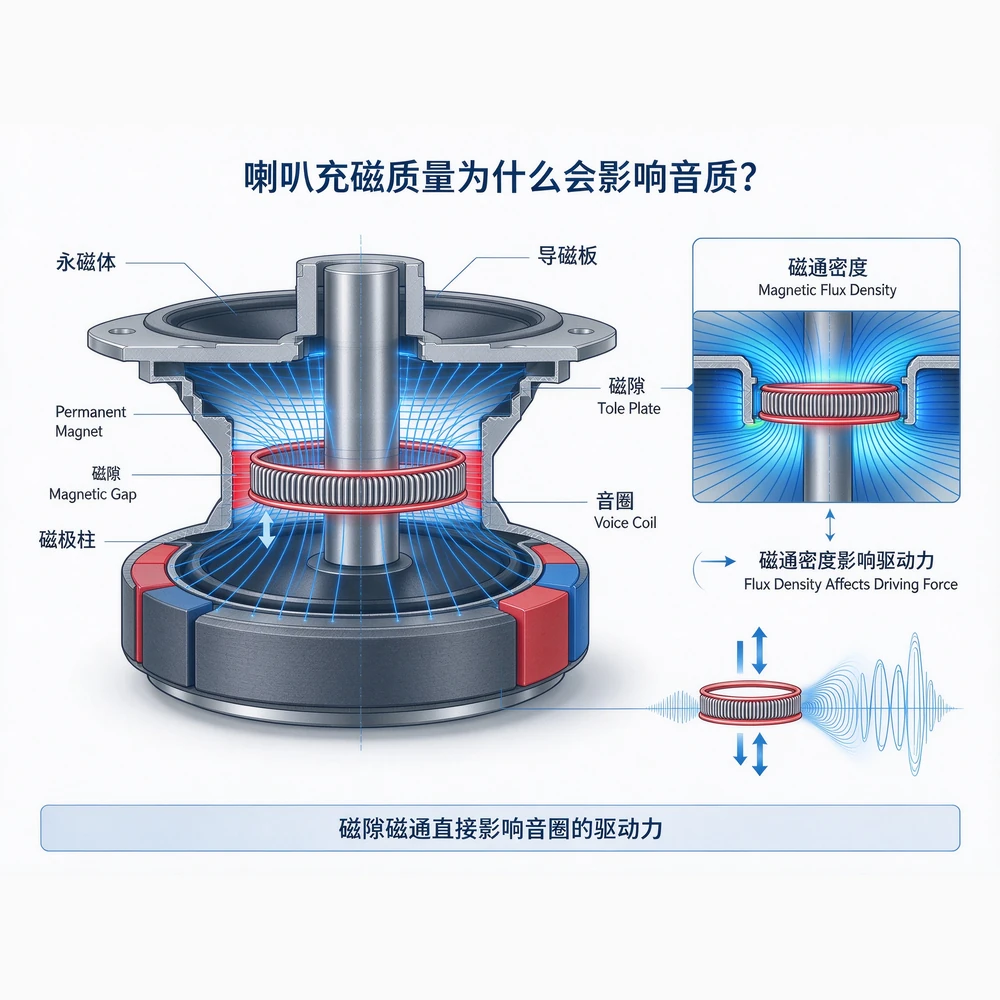
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。

 Portuguese
 Chinese
 English
 Russian
 Vietnamese
 Korean
 Thai
 French
 Spanish
 Japanese
 Hindi
 Bengali