 지우주 마그네타이저
서보 모터 자화에 높은 정밀도가 필요하신가요? 특수 장비를 어떻게 조정할 수 있을까요?
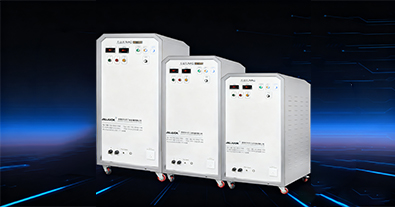
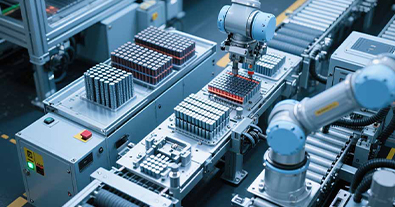
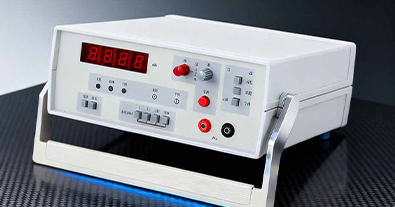
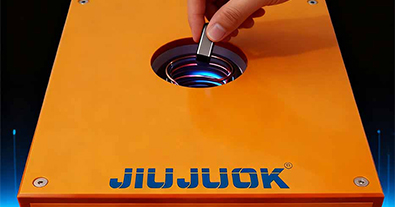
자화 자동화를 위한 토탈 솔루션
자동화된 자기 충전 통합 솔루션
1. 자화 정확도에 대한 서보 모터의 요구 사항은 얼마나 높으며 기존 장비로 이를 충족하기 어려운 이유는 무엇인가요?
산업용 로봇의 0.001mm 위치 결정과 정밀 공작 기계의 밀리초 속도 응답을 달성하기 위해서는 자화 정확도가 핵심 성능 보증입니다. 자석 밀도 편차는 ±0.5%(일반적인 모터 요구 사항은 ±1.5%-2%) 이내로 제어되어야 하며, 범위를 벗어나면 토크 맥동이 발생하기 쉬워 장비 작동 중 진동 및 소음 이상이 발생하고 다극 자화(예: 16극, 32극) 시나리오에서 극 피치 편차가 0.01mm 이상이면 엔코더와 자기장 위치가 불일치하여 위치 편차를 유발할 수 있습니다. 극 피치 편차가 0.01mm 이상이면 위치 편차가 발생합니다. 예를 들어 공작 기계 서보 모터의 경우 자기 밀도가 고르지 않게 분포하면 가공된 부품의 치수 공차가 3배 이상 증가할 수 있습니다. 기존의 자화 장비는 ±1%의 밀도 제어만 가능하기 때문에 이 높은 기준을 충족하기에는 충분하지 않으며, JUJI 자화 장비는 이러한 요구를 충족하도록 개발 및 설계되었습니다.

2. 자기 밀도 균일성 문제에 대처하기 위한 JiuJi 자화 장비의 특별한 기술 솔루션은 무엇입니까?
JiuJu 자화 장비는 "고정밀 자기 회로 설계 + 지능형 자기 제어 시스템"의 이중 핵심 기술 체계를 채택합니다 : 첫째, 자극 헤드는 나노 스케일 연삭으로 처리되며 각 극의 곡률 오차는 0.003mm 이내로 제어되며 JiuJu의 특허받은 "이중 권선 균일 자석 코일"(다 가닥 에나멜 와이어 층 병렬 권선 구조)과 짝을 이룹니다. "(다 가닥 에나멜 와이어 층 병렬 권선 구조), 자화 영역의 자기장 강도 변동은 업계의 기존 장비에 비해 ± 0.2%로 제어하여 40%의 정확도를 향상시킬 수 있습니다. 둘째, 장비는 "자밀도 실시간 모니터링 모듈"의 JiuJi 독립 연구 개발 내장, 자기장 출력은 홀에 의해 동적으로 조정되며, 둘째, 장비는 "자기 밀도 실시간 모니터링 모듈"을 내장하고 있습니다. 둘째, 장비에는 자화 과정에서 홀 센서를 통해 자기장 출력을 동적으로 조정할 수있는 JiuJi가 개발 한 "자기 밀도 실시간 모니터링 모듈"이 장착되어있어 자석 재료의 차이로 인한 낮은 자기 밀도 문제를 피할 수 있습니다. 한 로봇 서보 모터 제조업체가 이 장비를 적용한 후 자석강의 자기 밀도 표준편차가 0.9%에서 0.35%로 감소하고 모터의 토크 맥동이 30% 감소했으며 작동 소음이 58dB 이하로 제어되었습니다.
3. 다극 자화 "극 거리 편차" 업계의 고충, 주짓수 장비의 정확한 제어를 달성하는 방법은 무엇입니까?
서보 모터 다극 자화 과정에서 극 거리 편차는 자기장 위상 장애를 일으키기 쉽고, JiuJi는 "이중 위치 결정 기술 + 자화 타이밍 최적화"의 조합을 통해이 문제를 해결합니다 : 기계적 끝에는 0.002mm의 위치 정확도를 가진 "서보 모터 샤프트 홀 프로파일 링 툴링"이 장착되어 있습니다. 기계식 엔드에는 위치 정확도가 0.002mm 인 "서보 모터 샤프트 홀 프로파일 링 툴링"이 장착되어 자석과 극 헤드의 정확한 정렬을 보장하고 시각적 엔드에는 자석의 가장자리 위치를 실시간으로 캡처하고 편차가 0.005mm 이상이면 툴링의 위치를 자동으로 조정하는 JiuJi의 AI 시각 교정 시스템이 장착되어 있으며 동시에 장비에는 모든 자극의 자화 펄스의 시간차를 0.8 마이크로 초 미만으로 제어하여 다중 극의 자기장이 동시에 생성되도록하는 내장 된 고정밀 PLC가 장착되어 있습니다. 실제 테스트 데이터에 따르면 이 솔루션은 0.006mm 이내의 극 편차를 안정적으로 제어할 수 있어 2500r/min 고속 서보 모터의 신호 동기화 요구 사항을 완벽하게 충족하고 기존 장비의 '극 편차 0.015mm 초과'라는 일반적인 문제를 개선할 수 있는 것으로 나타났습니다.
4. 자화 후 정확도가 떨어지는 것을 방지하려면 어떻게 해야 하나요? JiuJi 장비의 "충전 및 확인" 기능을 구현하는 방법은 무엇인가요?
자화 후 자기 특성의 변화를 방지하여 정확도에 영향을 미칠 수 있는 자화 후 자기 특성의 변화를 피하기 위해 JiuJi 자화 장비는 "자화-감지-재자화"를 통합 워크 플로우로 통합합니다. 자화가 완료되면 16 방향 홀 배열 센서가 1 초 이내에 자석 표면의 자기장을 스캔하여 3 차원 자기 밀도 분포 곡선을 생성합니다. 분포 곡선. 특정 영역의 편차가 0.5%를 초과하면 장비는 자동으로 "국부 재자화 절차"를 시작하여 자기 밀도를 정확하게 구성하는 동시에 모든 관련 데이터 (자기장 강도, 펄스 시간, 테스트 결과 등)를 서보 모터 일련 번호로 묶어 나중에 품질 추적에 편리한 JiuJi MES 시스템에 업로드합니다. 이 장비를 새로운 에너지 서보 모터 생산 라인에 적용한 후 자화 통과율이 91%에서 99.5%로 증가했으며 재작업 비용이 65% 감소하여 "자화 후 불합격 재검사"라는 일반적인 업계 문제를 효과적으로 해결했습니다.
지우지 자화 장비는 '정확한 자기 제어, 정밀 포지셔닝 및 실시간 폐쇄 루프'의 세 가지 핵심 기술로 지원되며, 수요 적응에서 효과 검증에 이르는 전체 프로세스는 서보 모터의 고정밀 사용에 적합하여 서보 모터가 핵심 성능에 안정적으로 도달하는 데 핵심 장비 보증을 제공합니다.
자성 물질의 자화
3C 전자 자화
전기 모터용 로터 자화
혼 스피커 자화
신에너지 자동차 산업
의료 기계 산업

Jiuju Magnetization 100 Q&A: What Counts as a Defective Magnet
11월 10, 2026
Defects in permanent magnets go beyond appearance: magn…

Magnetization 100 Q&A: Choosing the Magnet Operating Temperature
11월 10, 2026
Operating temperature is the core constraint in magnet …

Precise Magnetization Control for AlNiCo Magnets: Case Video
10월 30, 2026
AlNiCo magnets keep stable flux thanks to a very low te…

How NdFeB Magnets Achieve Stable Magnetism: Case Video
10월 9, 2026
Stable NdFeB performance requires the right grade, a co…

轴向磁通电机多极充磁难点在哪?久巨工艺解答
11월 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
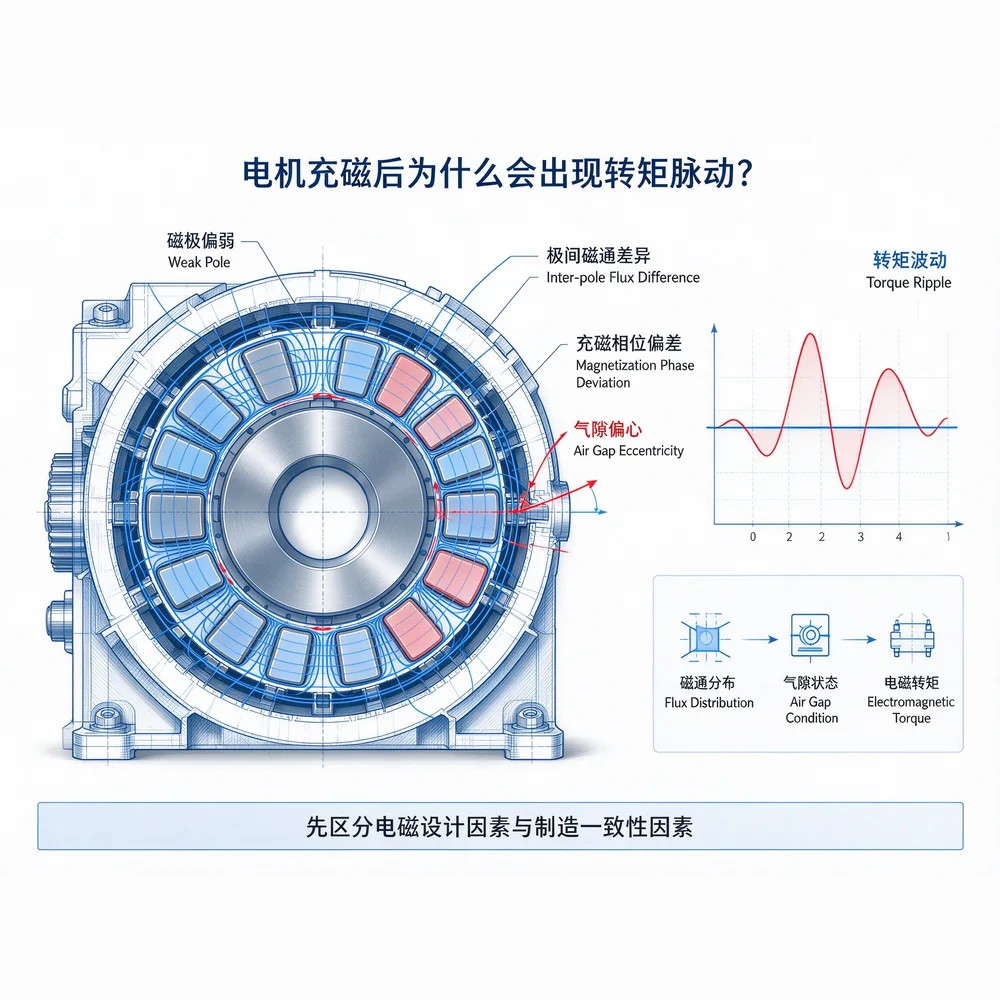
电机充磁后转矩脉动大如何解决?久巨工艺解析
11월 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
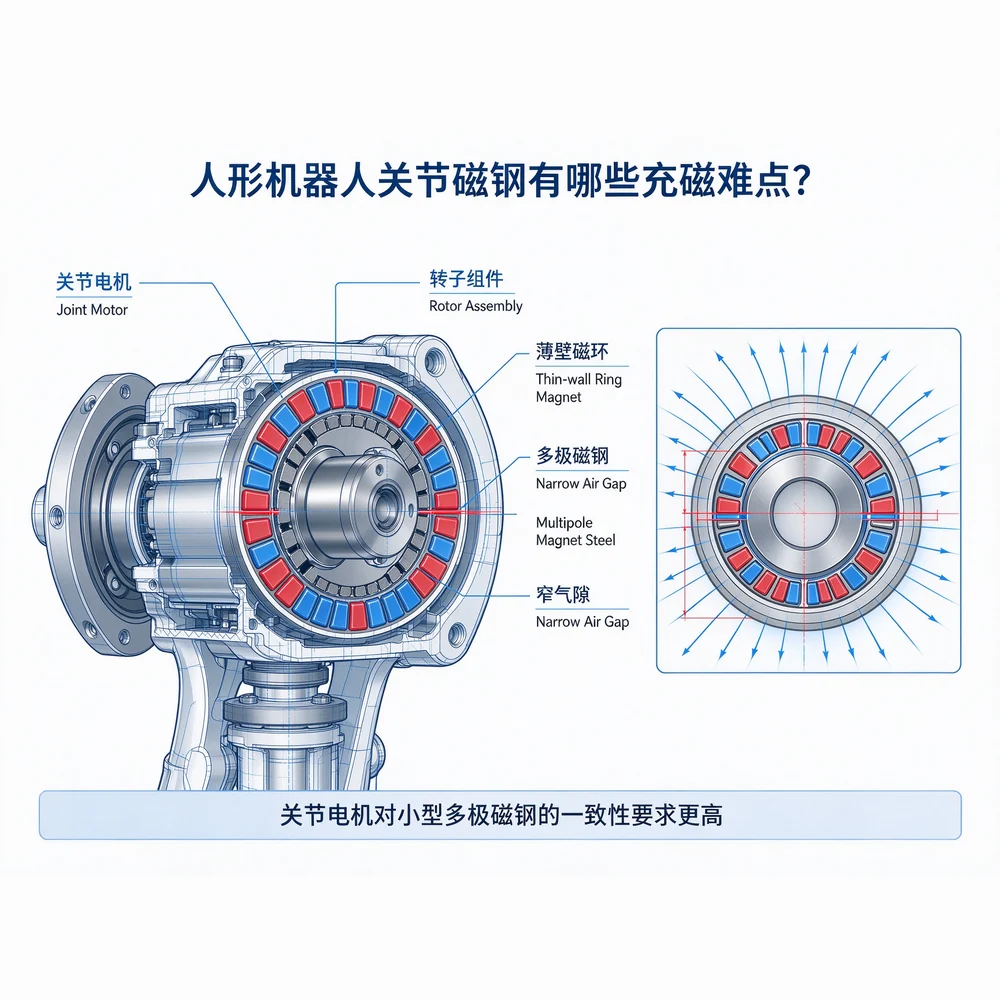
久巨人形机器人关节磁钢怎么保证充磁一致性?
11월 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
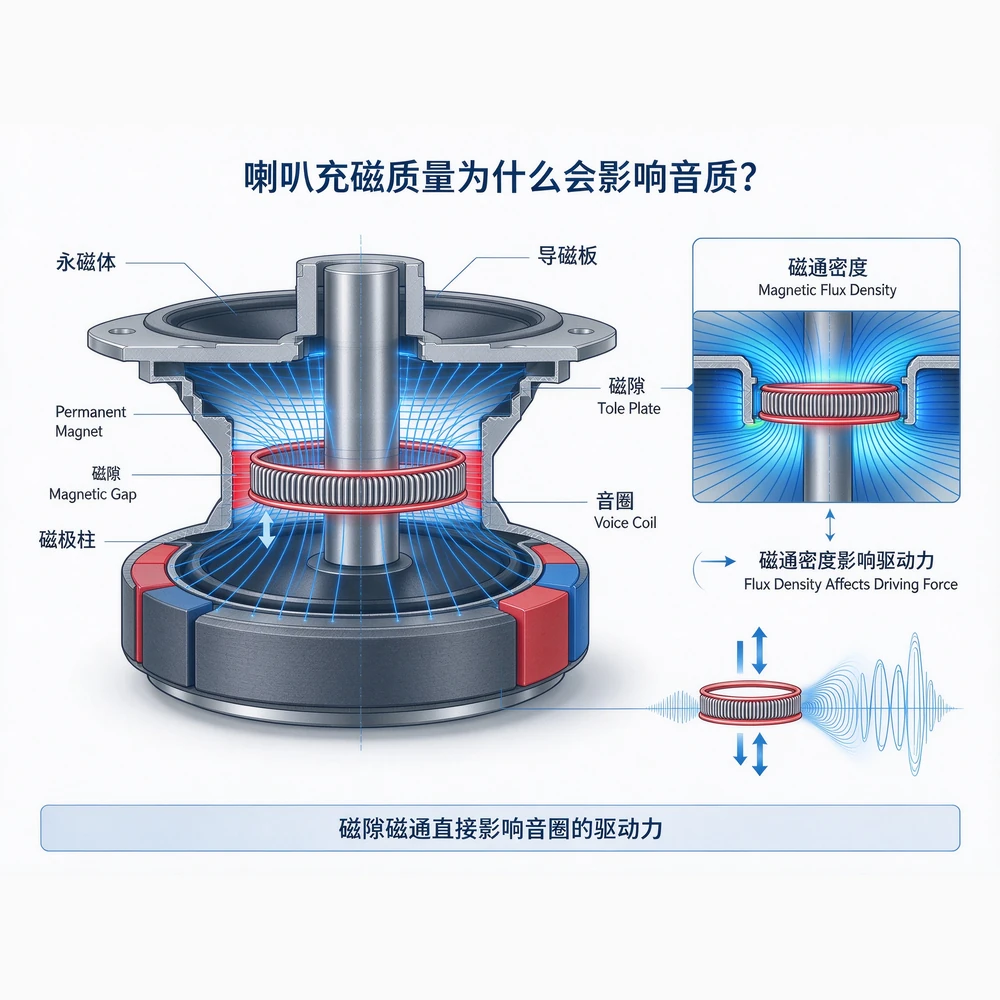
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
11월 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
11월 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
11월 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
11월 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
11월 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
11월 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
11월 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
11월 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
11월 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
11월 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
11월 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
11월 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
11월 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
11월 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
11월 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
11월 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
11월 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。

 Korean
 Chinese
 English
 Russian
 Vietnamese
 Thai
 French
 Spanish
 Japanese
 Hindi
 Bengali
 Portuguese