 जीयूजीू चुंबकीयकरण मशीन
क्या सर्वो मोटर्स के चुंबन के लिए उच्च सटीकता की आवश्यकता होती है? इन आवश्यकताओं को पूरा करने के लिए विशेष उपकरणों को कैसे अनुकूलित किया जा सकता है?
व्यापक स्वचालित चुम्बकीकरण समाधान
स्वचालित चुंबकीय चार्जिंग के लिए एकीकृत समाधान
1.伺服电机对充磁精度的要求有多高,常规设备为何难以满足?
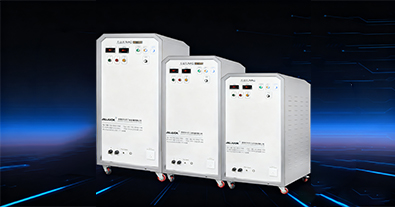
伺服电机要实现工业机器人 0.001mm 级定位、精密机床毫秒级转速响应,充磁精度是核心性能保障。磁钢磁密偏差需控制在 ±0.5% 以内(普通电机要求为 ±1.5%-2%),一旦超出范围,容易产生扭矩脉动,造成设备运行时振动、噪音异常;多极充磁(如 16 极、32 极)场景下,若极距偏差超过 0.01mm,会导致编码器与磁场位置不匹配,引发定位偏差。以机床伺服电机为例,磁密分布不均会让加工零件的尺寸公差增加 3 倍以上。常规充磁设备仅能实现 ±1% 的磁密控制,无法达到这一高标准,而久巨充磁设备正是针对这一需求研发设计。

2.应对磁密均匀性难题,久巨充磁设备有哪些专项技术方案?
久巨充磁设备采用 “高精度磁路设计 + 智能控磁系统” 双核心技术方案:其一,磁极头经过纳米级磨削加工,每极弧度误差控制在 0.003mm 以内,搭配久巨专利的 “双绕组匀磁线圈”(多股漆包线分层并绕结构),可将充磁区域磁场强度波动控制在 ±0.2%,相比行业常规设备精度提升 40%;其二,设备内置久巨自主研发的 “磁密实时监测模块”,充磁过程中通过霍尔传感器动态调节磁场输出,规避因磁钢材质差异造成的局部磁密偏低问题。某机器人伺服电机厂商应用该设备后,磁钢磁密标准差从 0.9% 降至 0.35%,电机扭矩脉动幅度降低 30%,运行噪音控制在 58 分贝以下。
3.多极充磁 “极距偏差” 行业痛点,久巨设备如何实现精准把控?
伺服电机多极充磁过程中,极距偏差容易造成磁场相位紊乱,久巨通过 “双重定位技术 + 充磁时序优化” 组合方案破解这一难题:机械端配备 “伺服电机轴孔仿形工装”,定位精度可达 0.002mm,保障磁钢与磁极头精准对位;视觉端搭载久巨 AI 视觉校准系统,实时捕捉磁钢边缘位置,当偏差超过 0.005mm 时自动调整工装位置;同时,设备内置高精度 PLC,将各磁极充磁脉冲的时间差控制在 0.8 微秒以内,确保多极磁场同步生成。实际测试数据显示,该方案能将极距偏差稳定控制在 0.006mm 以内,可充分满足 2500r/min 高转速伺服电机的信号同步需求,改善了传统设备 “极距偏差超 0.015mm” 的常见问题。
4.怎样防止充磁后精度下降?久巨设备 “即充即检” 功能如何落地?
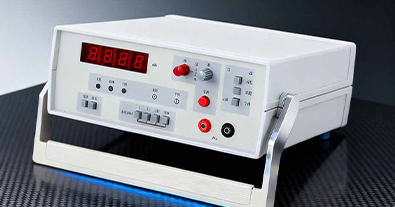
为避免充磁后磁性能发生变化影响精度,久巨充磁设备整合了 “充磁 – 检测 – 补磁” 一体化作业流程:充磁完成后,16 路霍尔阵列传感器会在 1 秒内扫描磁钢表面磁场,生成三维磁密分布曲线。若某区域偏差超过 0.5%,设备将自动启动 “局部补磁程序”,精准补足磁密;同时,所有相关数据(包括磁场强度、脉冲时间、检测结果等)会与伺服电机序列号绑定,上传至久巨 MES 系统,方便后期进行质量追溯。某新能源伺服电机生产线应用该设备后,充磁合格率从 91% 提升至 99.5%,返工成本降低 65%,有效解决了 “充磁后复检不合格” 的行业常见问题。
久巨充磁设备以 “精准控磁、精密定位、实时闭环” 三大核心技术为支撑,从需求适配到效果验证,全流程贴合伺服电机的高精度使用要求,为伺服电机稳定达成核心性能提供了关键设备保障。
चुंबकीय पदार्थों का चुंबन
3C इलेक्ट्रॉनिक उत्पादों का चुंबन
एक विद्युत मोटर के रोटर का चुम्बन
लाउडस्पीकरों का चुंबन
नवीन ऊर्जा वाहन उद्योग
चिकित्सा उपकरणों का क्षेत्र

Jiuju Magnetization 100 Q&A: What Counts as a Defective Magnet
नवम्बर 10, 2026
Defects in permanent magnets go beyond appearance: magn…

Magnetization 100 Q&A: Choosing the Magnet Operating Temperature
नवम्बर 10, 2026
Operating temperature is the core constraint in magnet …

Precise Magnetization Control for AlNiCo Magnets: Case Video
अक्टूबर 30, 2026
AlNiCo magnets keep stable flux thanks to a very low te…

How NdFeB Magnets Achieve Stable Magnetism: Case Video
अक्टूबर 9, 2026
Stable NdFeB performance requires the right grade, a co…

轴向磁通电机多极充磁难点在哪?久巨工艺解答
नवम्बर 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
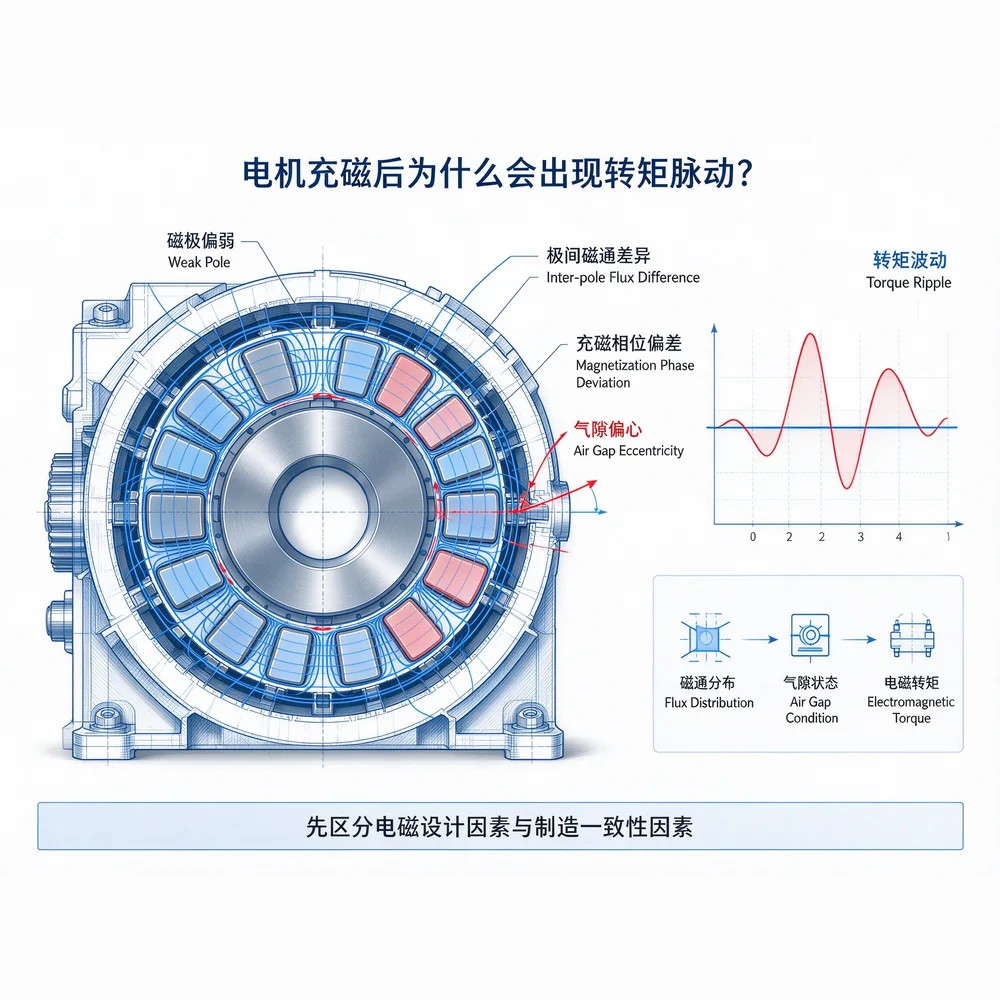
电机充磁后转矩脉动大如何解决?久巨工艺解析
नवम्बर 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
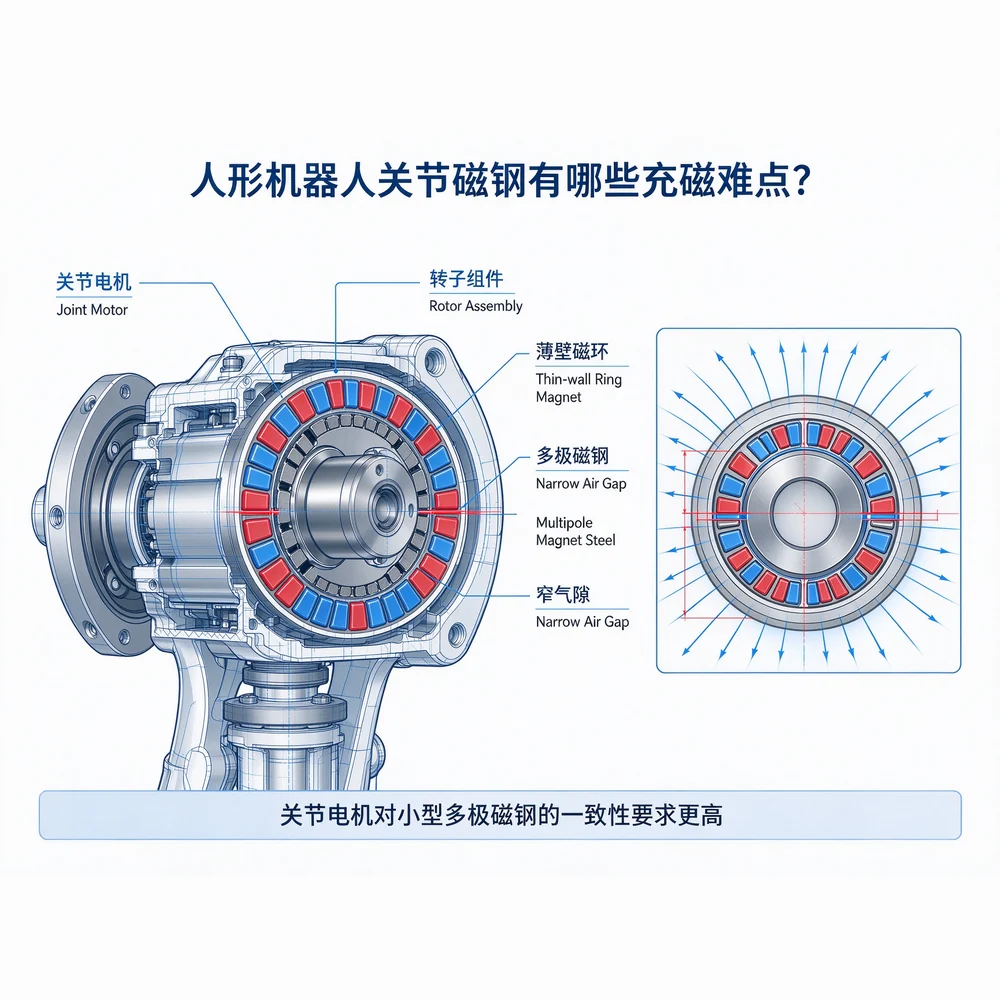
久巨人形机器人关节磁钢怎么保证充磁一致性?
नवम्बर 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
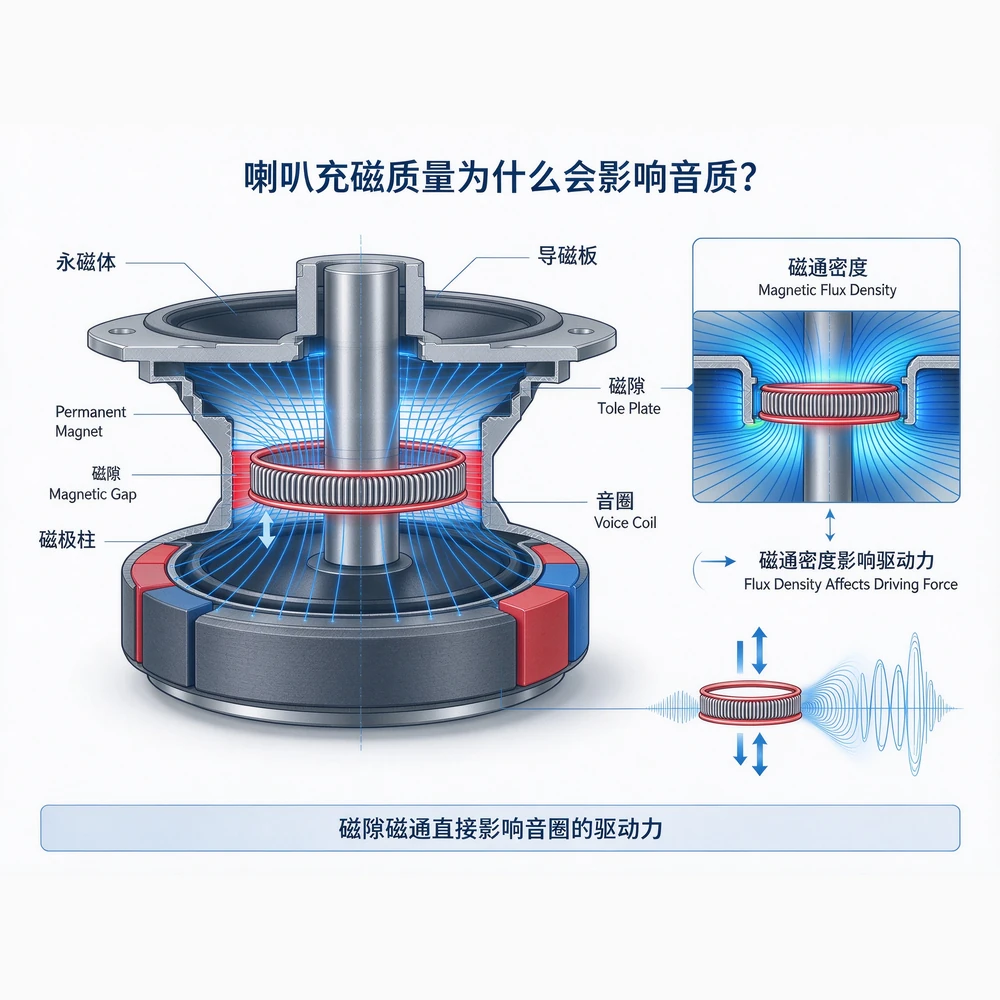
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
नवम्बर 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
नवम्बर 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
नवम्बर 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
नवम्बर 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
नवम्बर 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
नवम्बर 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
नवम्बर 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
नवम्बर 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
नवम्बर 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
नवम्बर 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
नवम्बर 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
नवम्बर 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
नवम्बर 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
नवम्बर 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
नवम्बर 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
नवम्बर 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
नवम्बर 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。

 Hindi
 Chinese
 English
 Russian
 Vietnamese
 Korean
 Thai
 French
 Spanish
 Japanese
 Bengali
 Portuguese