 Magnétiseur Jiu Ju
La magnétisation des servomoteurs exige une grande précision ? Comment adapter l'équipement spécial ?
Solution totale pour l'automatisation de la magnétisation
Solution intégrée de chargement magnétique automatisé
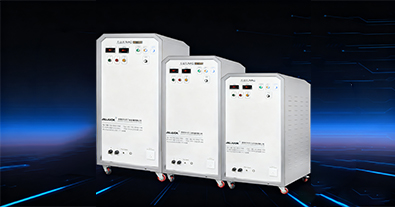
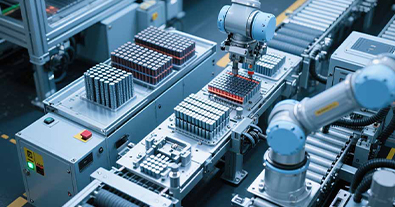
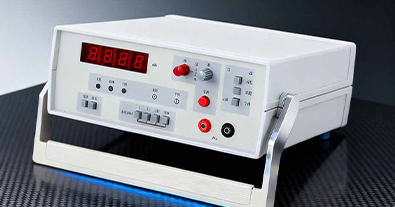
1) Quelles sont les exigences des servomoteurs en matière de précision de magnétisation et pourquoi les équipements conventionnels ont-ils du mal à les satisfaire ?
Afin d'obtenir un positionnement de 0,001 mm pour les robots industriels et une réponse à la vitesse de la milliseconde pour les machines-outils de précision, la précision de la magnétisation est la principale garantie de performance. L'écart de densité magnétique doit être contrôlé à ±0,5% (les exigences courantes pour les moteurs sont de ±1,5%-2%). Une fois hors de la plage, il est facile de générer des pulsations de couple, ce qui entraîne des vibrations et des anomalies sonores pendant le fonctionnement de l'équipement ; dans les scénarios de magnétisation multipolaire (tels que 16 pôles, 32 pôles), si l'écart de pas des pôles est supérieur à 0,01 mm, il en résultera un décalage entre l'encodeur et la position du champ magnétique, ce qui déclenchera un écart de positionnement. L'écart de positionnement sera provoqué si l'écart du pas des pôles est supérieur à 0,01 mm. Dans le cas d'un servomoteur de machine-outil, par exemple, une distribution inégale de la densité magnétique peut augmenter de plus de trois fois les tolérances dimensionnelles d'une pièce usinée. Les équipements de magnétisation conventionnels ne peuvent atteindre qu'un contrôle de densité de ±1%, ce qui n'est pas suffisant pour répondre à cette norme élevée. Les équipements de magnétisation de JUJI ont été développés et conçus pour répondre à ce besoin.

2) Quelles sont les solutions techniques spéciales de l'équipement de magnétisation JiuJi pour résoudre le problème de l'uniformité de la densité magnétique ?
L'équipement de magnétisation de JiuJu adopte le double schéma technologique de base "conception de circuit magnétique de haute précision + système de contrôle magnétique intelligent" : tout d'abord, la tête du pôle magnétique est traitée par broyage à l'échelle nanométrique, l'erreur de courbure de chaque pôle étant contrôlée à 0,003 mm près, et associée à la "bobine magnétique homogène à double enroulement" brevetée de JiuJu "Deuxièmement, l'équipement est intégré à la recherche et au développement indépendants de JiuJi du "module de surveillance en temps réel de la densité magnétique", la sortie du champ magnétique est ajustée de manière dynamique par le système de Hall. Deuxièmement, l'équipement est équipé du "module de surveillance en temps réel de la densité magnétique" mis au point par JiuJi, qui peut ajuster dynamiquement le champ magnétique produit par les capteurs à effet Hall pendant le processus de magnétisation, ce qui permet d'éviter le problème de la faible densité magnétique causée par la différence entre les matériaux magnétiques. Après l'application de cet équipement par un fabricant de servomoteurs pour robots, l'écart type de la densité magnétique de l'acier magnétique est passé de 0,9% à 0,35%, la pulsation du couple du moteur a été réduite de 30% et le bruit de fonctionnement a été contrôlé à moins de 58dB.
3. le point faible de l'industrie en matière de magnétisation multipolaire "écart de distance entre les pôles", comment parvenir à un contrôle précis de l'équipement JiuJu ?
Dans le processus de magnétisation multipolaire des servomoteurs, la déviation de la distance entre les pôles est susceptible de provoquer un désordre de phase du champ magnétique. JiuJi résout ce problème en combinant la technologie de positionnement double et l'optimisation de la synchronisation de la magnétisation : l'extrémité mécanique est équipée d'un "outil de profilage des trous de l'arbre du servomoteur", dont la précision de positionnement est de 0,002 mm. L'extrémité mécanique est équipée d'un "outil de profilage de trou d'arbre à servomoteur", qui a une précision de positionnement de 0,002 mm, garantissant l'alignement précis de l'acier magnétique et de la tête de pôle ; l'extrémité visuelle est équipée du système d'étalonnage visuel AI de JiuJi, qui capture la position du bord de l'acier magnétique en temps réel et ajuste automatiquement la position de l'outil lorsque l'écart est supérieur à 0,005 mm ; en même temps, l'équipement est équipé d'un automate programmable intégré de haute précision, qui contrôle la différence de temps des impulsions de magnétisation de tous les pôles magnétiques pour qu'elle soit inférieure à 0,8 microseconde, afin de garantir que le champ magnétique des pôles multiples est généré de manière synchrone. Les données d'essai réelles montrent que cette solution peut contrôler la déviation des pôles de manière stable à 0,006 mm, ce qui permet de répondre pleinement aux exigences de synchronisation des signaux des servomoteurs à grande vitesse de 2 500 tr/min et de résoudre le problème courant de la "déviation des pôles supérieure à 0,015 mm" des équipements traditionnels.
4. comment éviter que la précision ne diminue après la magnétisation ? Comment mettre en œuvre la fonction "charger et vérifier" de l'équipement JiuJi ?
Afin d'éviter la modification des propriétés magnétiques après la magnétisation, qui peut affecter la précision, l'équipement de magnétisation JiuJi intègre "Magnétisation - Détection - Re-magnétisation" en tant que flux de travail intégré : une fois la magnétisation terminée, les capteurs à effet Hall à 16 voies analysent le champ magnétique sur la surface de l'aimant en 1 seconde, générant une courbe de distribution de la densité magnétique tridimensionnelle. La courbe de distribution de la densité magnétique tridimensionnelle est ensuite analysée. Si l'écart d'une certaine zone dépasse 0,5%, l'équipement lance automatiquement la "procédure de remagnétisation locale" pour reconstituer avec précision la densité magnétique ; en même temps, toutes les données pertinentes (y compris l'intensité du champ magnétique, le temps d'impulsion, les résultats des tests, etc.) sont liées au numéro de série du servomoteur et téléchargées vers le système MES de JiuJi, ce qui est pratique pour la traçabilité de la qualité à un stade ultérieur. Après l'application de cet équipement à une ligne de production de servomoteurs à énergie nouvelle, le taux de réussite de la magnétisation est passé de 91% à 99,5%, et le coût des retouches a été réduit de 65%, ce qui a permis de résoudre efficacement le problème courant dans l'industrie de la "réinspection non qualifiée après la magnétisation".
L'équipement de magnétisation JiuJi s'appuie sur les trois technologies de base que sont le contrôle magnétique précis, le positionnement de précision et la boucle fermée en temps réel. L'ensemble du processus, de l'adaptation à la demande à la vérification de l'effet, est adapté à l'utilisation de haute précision des servomoteurs, ce qui garantit un équipement clé permettant aux servomoteurs d'atteindre leurs performances de base de manière stable.
Magnétisation des matériaux magnétiques
3C Magnétisation électronique
Magnétisation du rotor pour les moteurs électriques
Magnétisation du haut-parleur du klaxon
Industrie des véhicules à énergie nouvelle
Industrie des machines médicales

Jiuju Magnetization 100 Q&A: What Counts as a Defective Magnet
Nov 10, 2026
Defects in permanent magnets go beyond appearance: magn…

Magnetization 100 Q&A: Choosing the Magnet Operating Temperature
Nov 10, 2026
Operating temperature is the core constraint in magnet …

Precise Magnetization Control for AlNiCo Magnets: Case Video
Oct 30, 2026
AlNiCo magnets keep stable flux thanks to a very low te…

How NdFeB Magnets Achieve Stable Magnetism: Case Video
Oct 9, 2026
Stable NdFeB performance requires the right grade, a co…

轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
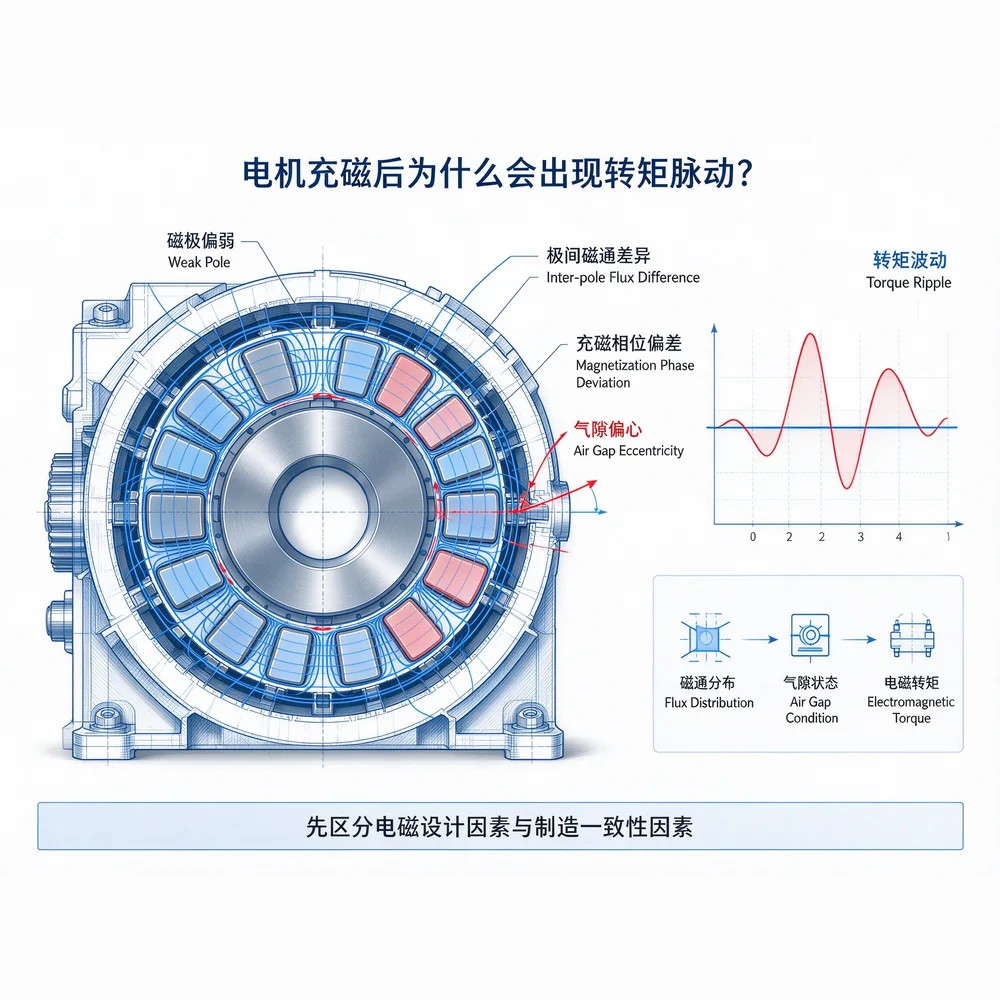
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
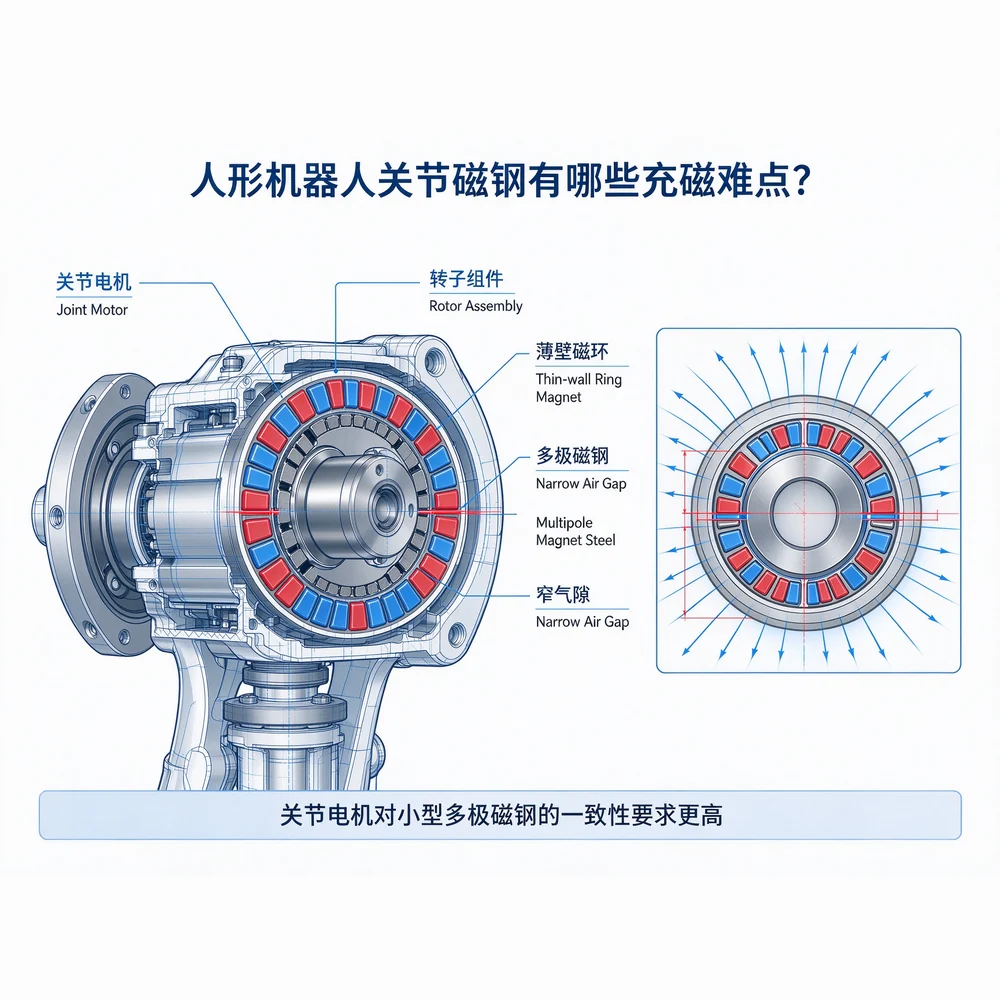
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
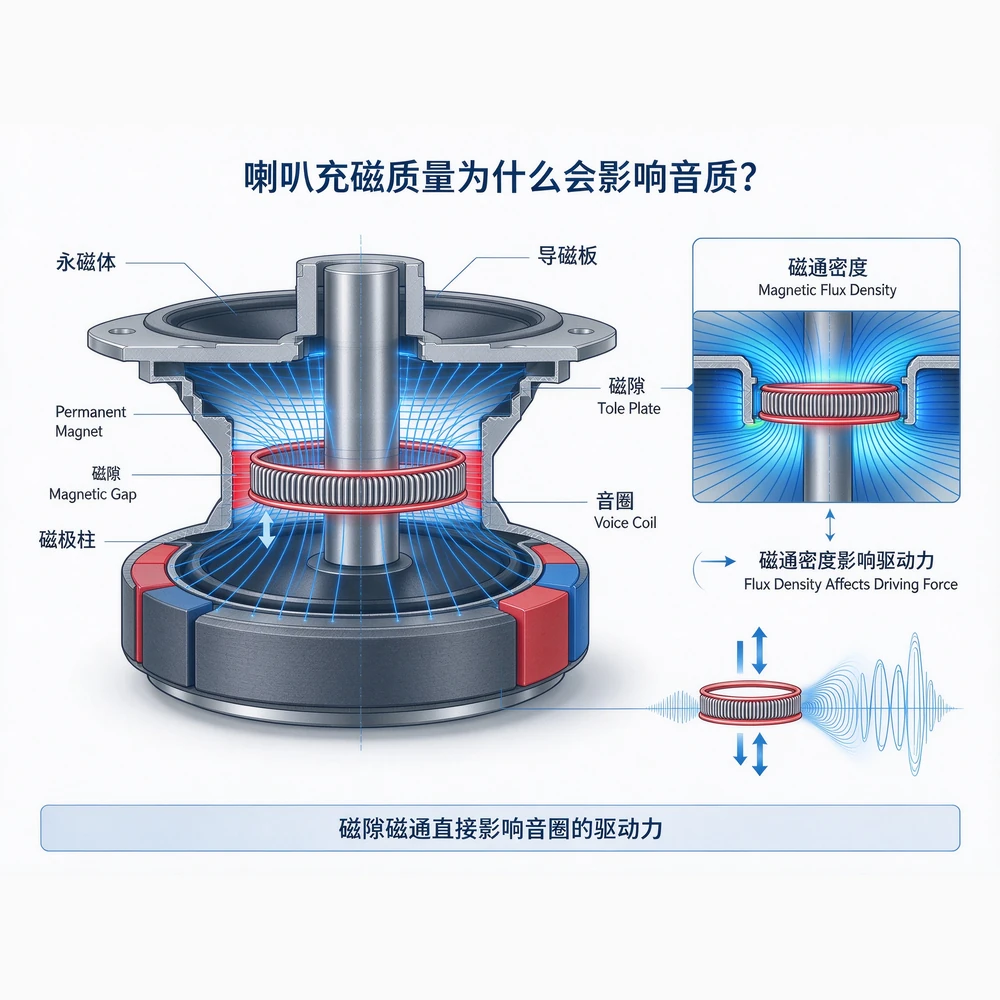
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
Précédent. La clé de la magnétisation des moteurs de compresseurs pour l'efficacité énergétique : comment fonctionne le processus de "magnétisation interne" ?Article suivant. Faible rendement, consommation d'énergie élevée, faible capacité de production ? Une solution unique pour les équipements de magnétisation à haute puissance

 French
 Chinese
 English
 Russian
 Vietnamese
 Korean
 Thai
 Spanish
 Japanese
 Hindi
 Bengali
 Portuguese