 Máy sạc từ trường Jiuju
Yêu cầu độ chính xác cao về từ hóa động cơ servo? Làm thế nào để thiết bị chuyên dụng phù hợp?
Giải pháp tự động hóa từ hóa toàn diện
Giải pháp tích hợp sạc từ tính tự động
1. Yêu cầu về độ chính xác từ hóa của động cơ servo cao đến mức nào, và tại sao thiết bị thông thường khó đáp ứng được?
Để đạt được độ chính xác định vị 0,001mm cho robot công nghiệp và phản ứng tốc độ quay ở mức mili giây cho máy công cụ chính xác, độ chính xác từ hóa là yếu tố cốt lõi đảm bảo hiệu suất. Độ lệch mật độ từ của nam châm phải được kiểm soát trong phạm vi ±0,5% (yêu cầu cho động cơ thông thường là ±1,5%-2%). Nếu vượt quá phạm vi này, dễ gây ra dao động mô-men xoắn, dẫn đến rung động và tiếng ồn bất thường khi thiết bị hoạt động; Trong trường hợp từ hóa đa cực (ví dụ: 16 cực, 32 cực), nếu độ lệch khoảng cách cực vượt quá 0,01mm, sẽ dẫn đến sự không khớp giữa bộ mã hóa và vị trí từ trường, gây ra sai lệch định vị. Lấy động cơ servo máy công cụ làm ví dụ, sự phân bố mật độ từ không đồng đều sẽ làm tăng dung sai kích thước của các bộ phận gia công lên hơn 3 lần. Thiết bị từ hóa thông thường chỉ có thể kiểm soát mật độ từ trường ±1%, không thể đạt được tiêu chuẩn cao này, trong khi thiết bị từ hóa Jiuju được nghiên cứu và thiết kế để đáp ứng nhu cầu này.

2. Để giải quyết vấn đề về độ đồng đều của từ tính, thiết bị sạc từ tính của Jiuju có những giải pháp kỹ thuật chuyên biệt nào?
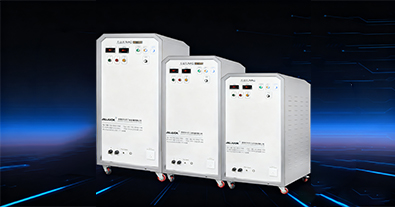
Thiết bị sạc từ trường của Jiuju sử dụng giải pháp công nghệ kép "thiết kế mạch từ trường chính xác cao + hệ thống điều khiển từ trường thông minh": Thứ nhất, đầu cực từ được gia công mài mòn ở cấp độ nano, sai số độ cong của mỗi cực được kiểm soát trong phạm vi 0,003mm, kết hợp với "cuộn dây từ đều hai cuộn" được cấp bằng sáng chế của Jiuju (cấu trúc nhiều lớp và cuộn dây nhiều sợi bọc nhựa), có thể kiểm soát dao động cường độ từ trường trong vùng sạc từ trong phạm vi ±0,2%, tăng 40% so với độ chính xác của thiết bị thông thường trong ngành; Thứ hai, thiết bị được tích hợp "mô-đun giám sát mật độ từ trường thời gian thực" do Jiuju tự phát triển, trong quá trình từ hóa, cảm biến Hall sẽ điều chỉnh động lực từ trường, tránh được vấn đề mật độ từ trường cục bộ thấp do sự khác biệt về chất liệu thép từ. Sau khi một nhà sản xuất động cơ servo robot áp dụng thiết bị này, độ lệch chuẩn mật độ từ tính của nam châm giảm từ 0,9% xuống 0,35%, độ dao động mô-men xoắn của động cơ giảm 30%, tiếng ồn hoạt động được kiểm soát dưới 58 decibel.
3. Đa cực từ hóa "Sai lệch khoảng cách cực" là vấn đề nhức nhối trong ngành, thiết bị Jiuju làm thế nào để kiểm soát chính xác?
Trong quá trình từ hóa đa cực của động cơ servo, sai lệch khoảng cách cực dễ gây ra sự rối loạn pha từ trường. Jiu Ju đã giải quyết vấn đề này bằng giải pháp kết hợp "công nghệ định vị kép + tối ưu hóa trình tự từ hóa": Phía cơ khí được trang bị "dụng cụ định hình trục động cơ servo", độ chính xác định vị có thể đạt 0,002mm, đảm bảo sự định vị chính xác giữa nam châm và đầu cực từ; Phía thị giác được trang bị hệ thống hiệu chuẩn thị giác AI của Jiuju, có thể chụp vị trí cạnh nam châm từ tính theo thời gian thực, khi sai lệch vượt quá 0,005mm sẽ tự động điều chỉnh vị trí dụng cụ; đồng thời, thiết bị được tích hợp PLC có độ chính xác cao, kiểm soát chênh lệch thời gian của các xung từ hóa các cực từ tính trong vòng 0,8 micro giây, đảm bảo đồng bộ hóa từ trường đa cực. Dữ liệu thử nghiệm thực tế cho thấy, giải pháp này có thể kiểm soát ổn định độ lệch khoảng cách cực trong phạm vi 0,006mm, đáp ứng đầy đủ nhu cầu đồng bộ tín hiệu của động cơ servo tốc độ cao 2500r/min, khắc phục vấn đề thường gặp của thiết bị truyền thống là "độ lệch khoảng cách cực vượt quá 0,015mm".
4. Làm thế nào để ngăn chặn sự suy giảm độ chính xác sau khi sạc từ? Chức năng "sạc và kiểm tra ngay lập tức" của thiết bị Jiuju được thực hiện như thế nào?
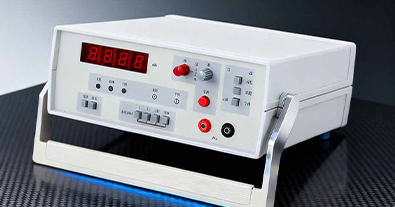
Để tránh sự thay đổi tính chất từ tính sau khi từ hóa ảnh hưởng đến độ chính xác, thiết bị từ hóa Jiuju đã tích hợp quy trình làm việc tích hợp "từ hóa - kiểm tra - bù từ": Sau khi hoàn thành quá trình từ hóa, 16 cảm biến mảng Hall sẽ quét từ trường bề mặt nam châm trong vòng 1 giây, tạo ra đường cong phân bố mật độ từ trường ba chiều. Nếu độ lệch của một khu vực vượt quá 0,5%, thiết bị sẽ tự động khởi động "chương trình bổ sung từ tính cục bộ" để bổ sung chính xác mật độ từ tính; đồng thời, tất cả dữ liệu liên quan (bao gồm cường độ từ trường, thời gian xung, kết quả kiểm tra, v.v.) sẽ được liên kết với số sê-ri động cơ servo và tải lên hệ thống MES của Jiuju để thuận tiện cho việc truy xuất chất lượng sau này. Sau khi áp dụng thiết bị này vào dây chuyền sản xuất động cơ servo năng lượng mới, tỷ lệ đạt chuẩn từ 91% tăng lên 99,5%, chi phí làm lại giảm 65%, giải quyết hiệu quả vấn đề phổ biến trong ngành là "không đạt chuẩn sau khi kiểm tra lại từ tính".
Thiết bị từ hóa Jiuju được hỗ trợ bởi ba công nghệ cốt lõi là "kiểm soát từ tính chính xác, định vị chính xác, vòng kín thời gian thực", từ việc điều chỉnh theo nhu cầu đến xác minh hiệu quả, toàn bộ quy trình đều đáp ứng yêu cầu sử dụng chính xác cao của động cơ servo, cung cấp bảo đảm thiết bị quan trọng để động cơ servo đạt được hiệu suất cốt lõi ổn định.
Từ hóa vật liệu từ tính
Sạc từ tính cho thiết bị điện tử 3C
Từ hóa rotor động cơ điện
Loa loa được từ hóa
Ngành công nghiệp xe mới
Ngành công nghiệp thiết bị y tế

Jiuju Magnetization 100 Q&A: What Counts as a Defective Magnet
Th11 10, 2026
Defects in permanent magnets go beyond appearance: magn…

Magnetization 100 Q&A: Choosing the Magnet Operating Temperature
Th11 10, 2026
Operating temperature is the core constraint in magnet …

Precise Magnetization Control for AlNiCo Magnets: Case Video
Th10 30, 2026
AlNiCo magnets keep stable flux thanks to a very low te…

How NdFeB Magnets Achieve Stable Magnetism: Case Video
Th10 9, 2026
Stable NdFeB performance requires the right grade, a co…

轴向磁通电机多极充磁难点在哪?久巨工艺解答
Th11 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
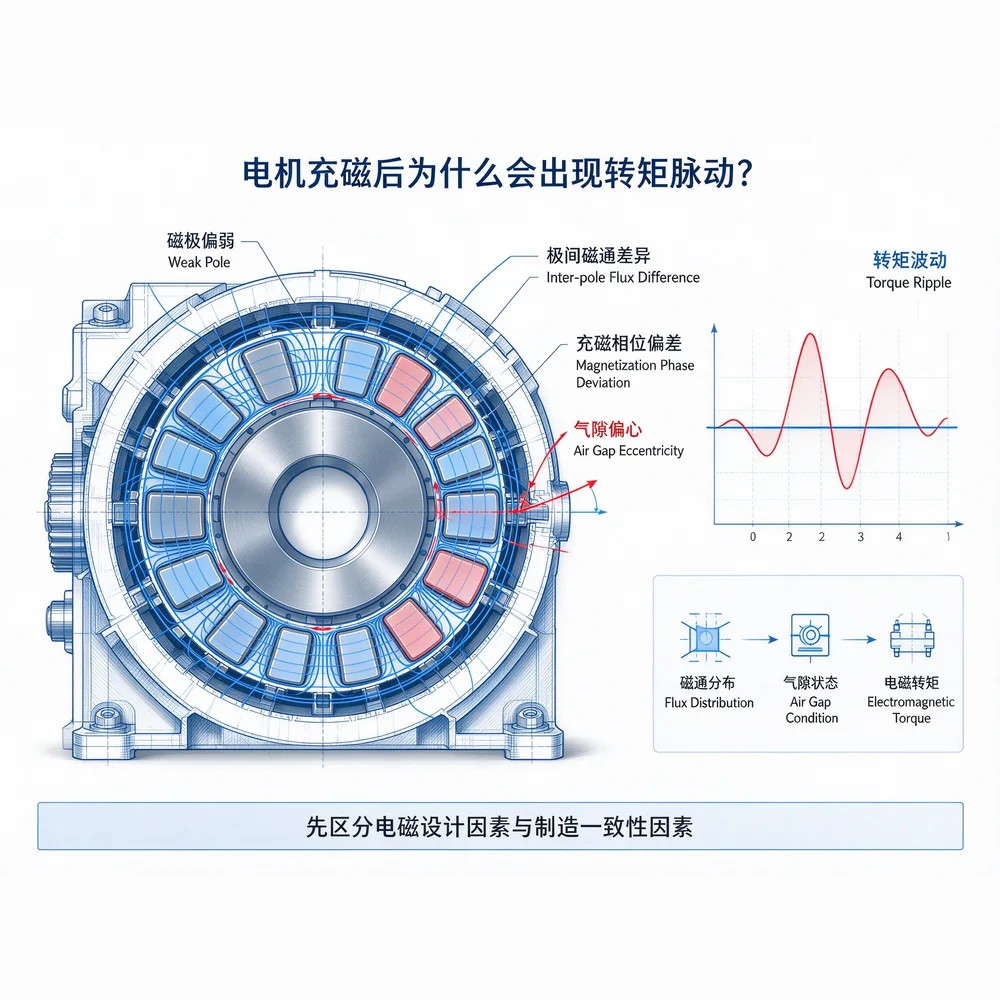
电机充磁后转矩脉动大如何解决?久巨工艺解析
Th11 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
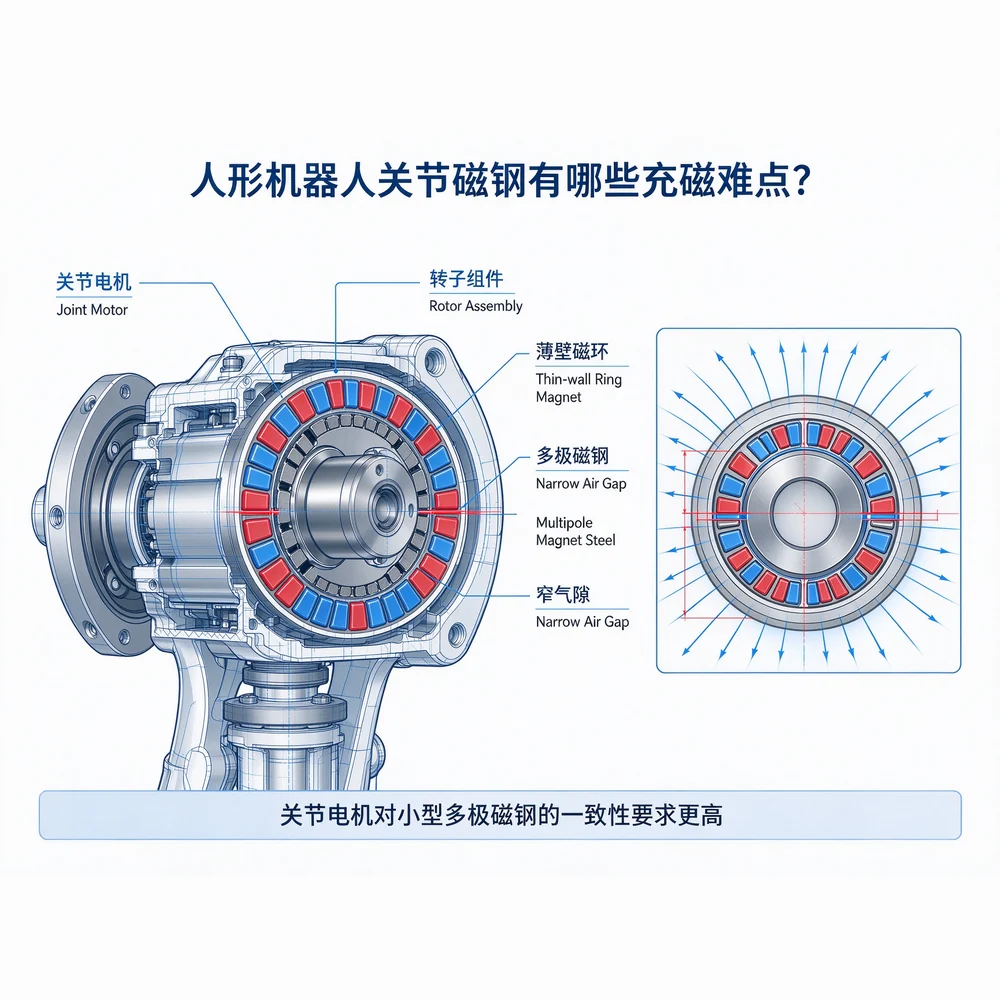
久巨人形机器人关节磁钢怎么保证充磁一致性?
Th11 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
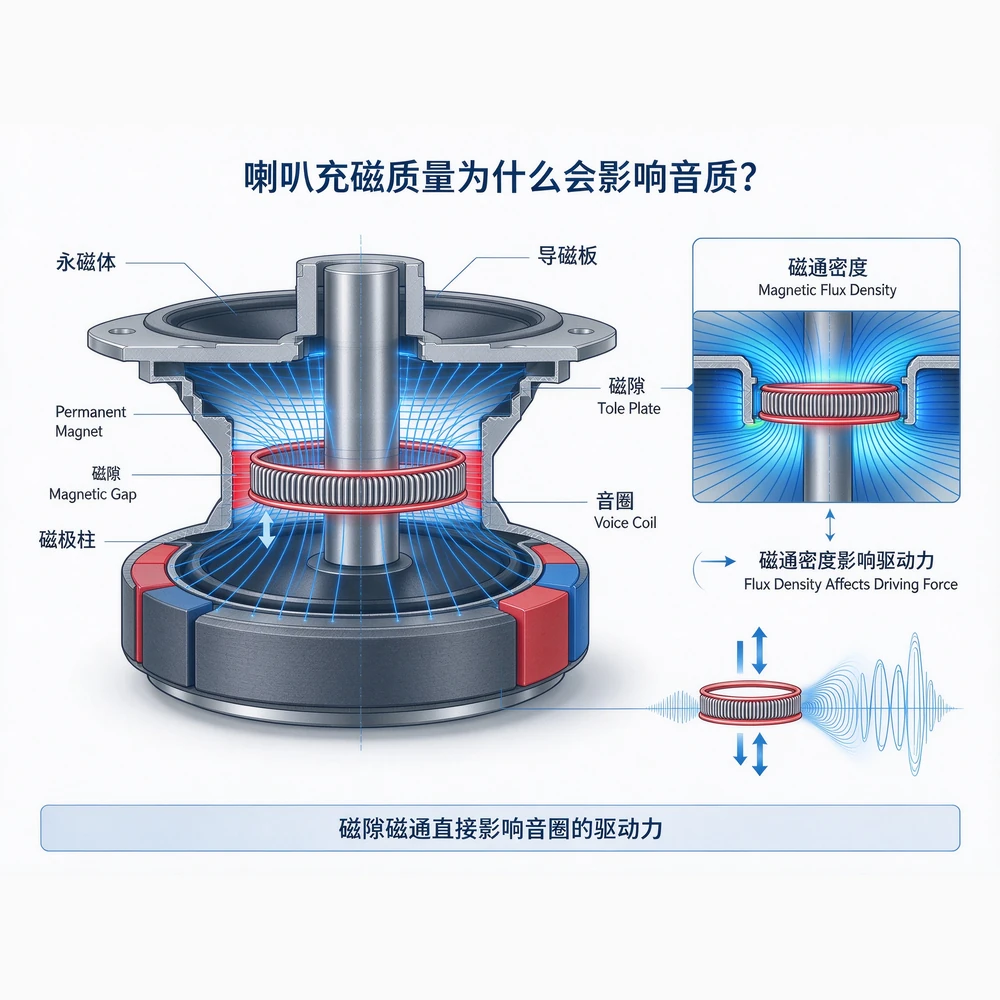
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Th11 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Th11 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Th11 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Th11 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Th11 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Th11 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Th11 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Th11 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Th11 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Th11 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Th11 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Th11 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Th11 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Th11 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Th11 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Th11 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Th11 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。

 Vietnamese
 Chinese
 English
 Russian
 Korean
 Thai
 French
 Spanish
 Japanese
 Hindi
 Bengali
 Portuguese