 Magnetizador Jiu Ju
¿La magnetización de servomotores requiere alta precisión? ¿Cómo adaptar el equipo especial?
Solución total para la automatización de la magnetización
Solución integrada de carga magnética automatizada
1. ¿Qué requisitos de precisión de magnetización exigen los servomotores y por qué es difícil que los equipos convencionales los cumplan?
Para conseguir un posicionamiento de 0,001 mm en robots industriales y una respuesta de velocidad de milisegundos en máquinas herramienta de precisión, la precisión de magnetización es la principal garantía de rendimiento. La desviación de la densidad del imán debe controlarse dentro de ±0,5% (los requisitos comunes del motor son ±1,5%-2%), una vez fuera del rango, es fácil generar pulsaciones de par, lo que provoca vibraciones y anomalías de ruido durante el funcionamiento del equipo; escenarios de magnetización multipolar (como 16 polos, 32 polos), si la desviación del paso de los polos es superior a 0,01mm, se producirá el desajuste entre el codificador y la posición del campo magnético, provocando la desviación del posicionamiento. La desviación de posicionamiento se producirá si la desviación del paso de los polos es superior a 0,01 mm. En el caso de un servomotor de máquina herramienta, por ejemplo, una distribución desigual de la densidad magnética puede aumentar más de tres veces las tolerancias dimensionales de una pieza mecanizada. Los equipos de magnetización convencionales sólo pueden alcanzar un control de densidad de ±1%, lo que no es suficiente para cumplir este elevado estándar, y los equipos de magnetización de JUJI han sido desarrollados y diseñados para satisfacer esta necesidad.

2. ¿Cuáles son las soluciones técnicas especiales de los equipos de magnetización de JiuJi para hacer frente al problema de la uniformidad de la densidad magnética?
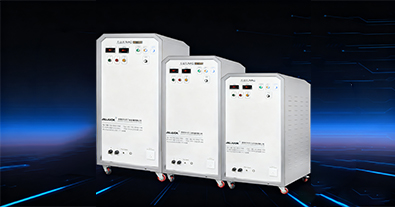
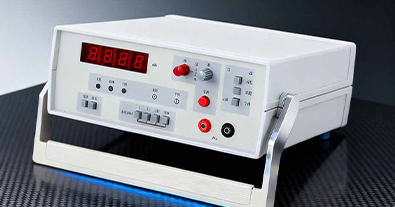
El equipo de magnetización de JiuJu adopta el esquema de tecnología de doble núcleo de "diseño de circuito magnético de alta precisión + sistema de control magnético inteligente": en primer lugar, la cabeza del polo magnético se procesa mediante rectificado a escala nanométrica, con el error de curvatura de cada polo controlado dentro de 0,003 mm, y emparejado con la "bobina magnética homogénea de doble devanado" patentada de JiuJu "(estructura de devanado paralelo de alambre esmaltado en capas de múltiples hebras), las fluctuaciones de la intensidad del campo magnético en el área de magnetización se pueden controlar en ±0.2%, en comparación con los equipos convencionales de la industria para mejorar la precisión de 40%; En segundo lugar, el equipo está incorporado en la investigación independiente de JiuJi y el desarrollo del "Módulo de Monitoreo de la Densidad Magnética en Tiempo Real", la salida del campo magnético se ajusta dinámicamente a través del Hall. En segundo lugar, el equipo está equipado con el "módulo de monitorización en tiempo real de la densidad magnética" desarrollado por JiuJi, que puede ajustar dinámicamente la salida del campo magnético a través de los sensores Hall durante el proceso de magnetización, evitando así el problema de la baja densidad magnética causada por la diferencia en los materiales de los imanes. Después de que un fabricante de servomotores para robots aplicara este equipo, la desviación estándar de la densidad magnética del acero magnético se redujo de 0,9% a 0,35%, la pulsación de par del motor se redujo en 30%, y el ruido de funcionamiento se controló por debajo de 58dB.
3.La magnetización multipolar "desviación de la distancia entre polos" es el punto débil de la industria, ¿cómo lograr un control preciso de los equipos JiuJu?
En el proceso de magnetización multipolar del servomotor, la desviación de la distancia de los polos es fácil de causar desorden de fase del campo magnético, JiuJu resuelve este problema a través de la combinación de "tecnología de posicionamiento dual + optimización del tiempo de magnetización": el extremo mecánico está equipado con "herramientas de perfilado del agujero del eje del servomotor", la precisión de posicionamiento puede alcanzar 0,002 mm. El extremo mecánico está equipado con "servomotor shaft hole profiling tooling", que tiene una precisión de posicionamiento de 0,002mm, garantizando la alineación precisa del imán y el cabezal del polo; el extremo visual está equipado con el sistema de calibración visual AI de JiuJi, que captura la posición del borde del imán en tiempo real, y ajusta automáticamente la posición del utillaje cuando la desviación es superior a 0,005mm; al mismo tiempo, el equipo está equipado con un PLC de alta precisión incorporado, que controla la diferencia de tiempo de los pulsos de magnetización de todos los polos magnéticos para que sea inferior a 0,8 microsegundos, para garantizar que el campo magnético del multi-polo se genera en sincronía. Los datos de pruebas reales muestran que esta solución puede controlar la desviación de los polos de forma estable dentro de 0,006 mm, lo que puede satisfacer plenamente los requisitos de sincronización de señales de los servomotores de alta velocidad de 2500 rpm, y mejorar el problema común de la "desviación de los polos superior a 0,015 mm" de los equipos tradicionales.
4. ¿Cómo evitar que la precisión disminuya después de la magnetización? 5. ¿Cómo aplicar la función "Cargar y comprobar" de los equipos JiuJi?
Para evitar el cambio de las propiedades magnéticas después de la magnetización, que puede afectar a la precisión, el equipo de magnetización JiuJi integra "Magnetización - Detección - Remagnetización" como un flujo de trabajo integrado: una vez completada la magnetización, los sensores Hall array de 16 vías escanean el campo magnético en la superficie del imán en 1 segundo, generando una curva de distribución de densidad magnética tridimensional. curva de distribución. Si la desviación de un área determinada supera los 0,5%, el equipo iniciará automáticamente el "procedimiento de remagnetización local" para compensar con precisión la densidad magnética; al mismo tiempo, todos los datos relevantes (incluida la intensidad del campo magnético, el tiempo de impulso, los resultados de las pruebas, etc.) se vincularán con el número de serie del servomotor y se cargarán en el sistema MES de JiuJi, lo que resulta conveniente para la trazabilidad de la calidad en una fase posterior. Tras aplicar este equipo a una línea de producción de servomotores de nueva energía, el índice de aprobación de la magnetización aumentó de 91% a 99,5%, y el coste de retrabajo se redujo en 65%, lo que resolvió eficazmente el problema común de la industria de la "reinspección no cualificada tras la magnetización".
El equipo de magnetización de JiuJi se apoya en las tres tecnologías principales de "control magnético preciso, posicionamiento de precisión y bucle cerrado en tiempo real", y todo el proceso, desde la adaptación a la demanda hasta la verificación del efecto, es adecuado para el uso de alta precisión de servomotores, lo que proporciona una garantía de equipo clave para que los servomotores alcancen el rendimiento principal de forma estable.
Magnetización de materiales magnéticos
3C Magnetización electrónica
Magnetización del rotor de los motores eléctricos
Magnetización del altavoz de bocina
Industria de vehículos de nueva energía
Industria de maquinaria médica

Jiuju Magnetization 100 Q&A: What Counts as a Defective Magnet
Nov 10, 2026
Defects in permanent magnets go beyond appearance: magn…

Magnetization 100 Q&A: Choosing the Magnet Operating Temperature
Nov 10, 2026
Operating temperature is the core constraint in magnet …

Precise Magnetization Control for AlNiCo Magnets: Case Video
Oct 30, 2026
AlNiCo magnets keep stable flux thanks to a very low te…

How NdFeB Magnets Achieve Stable Magnetism: Case Video
Oct 9, 2026
Stable NdFeB performance requires the right grade, a co…

轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
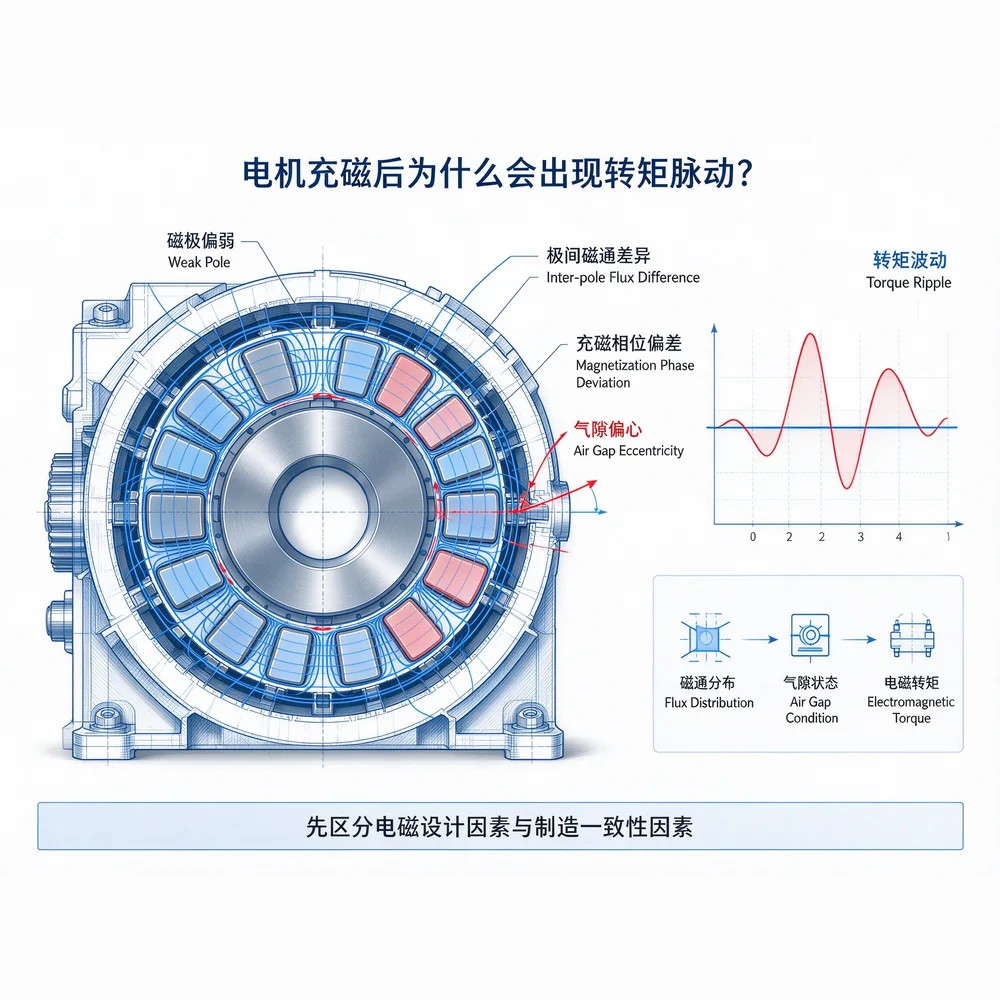
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
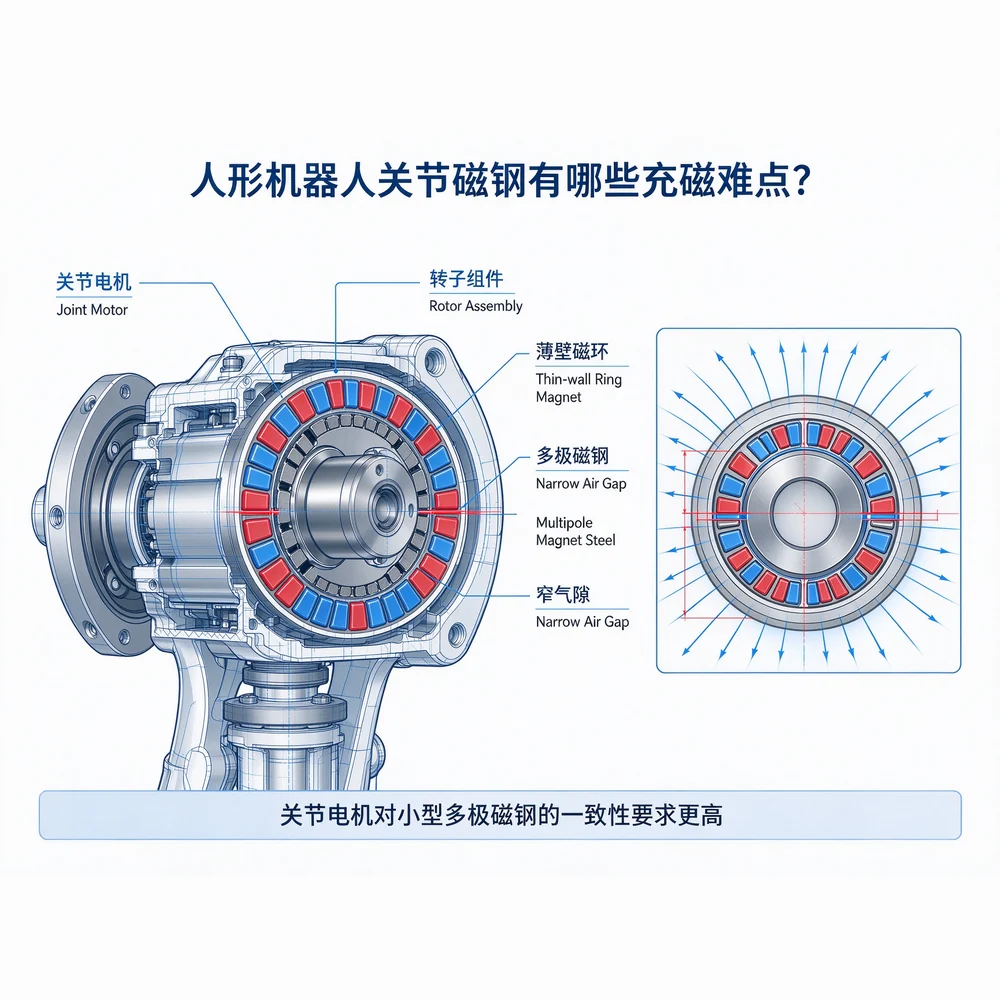
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
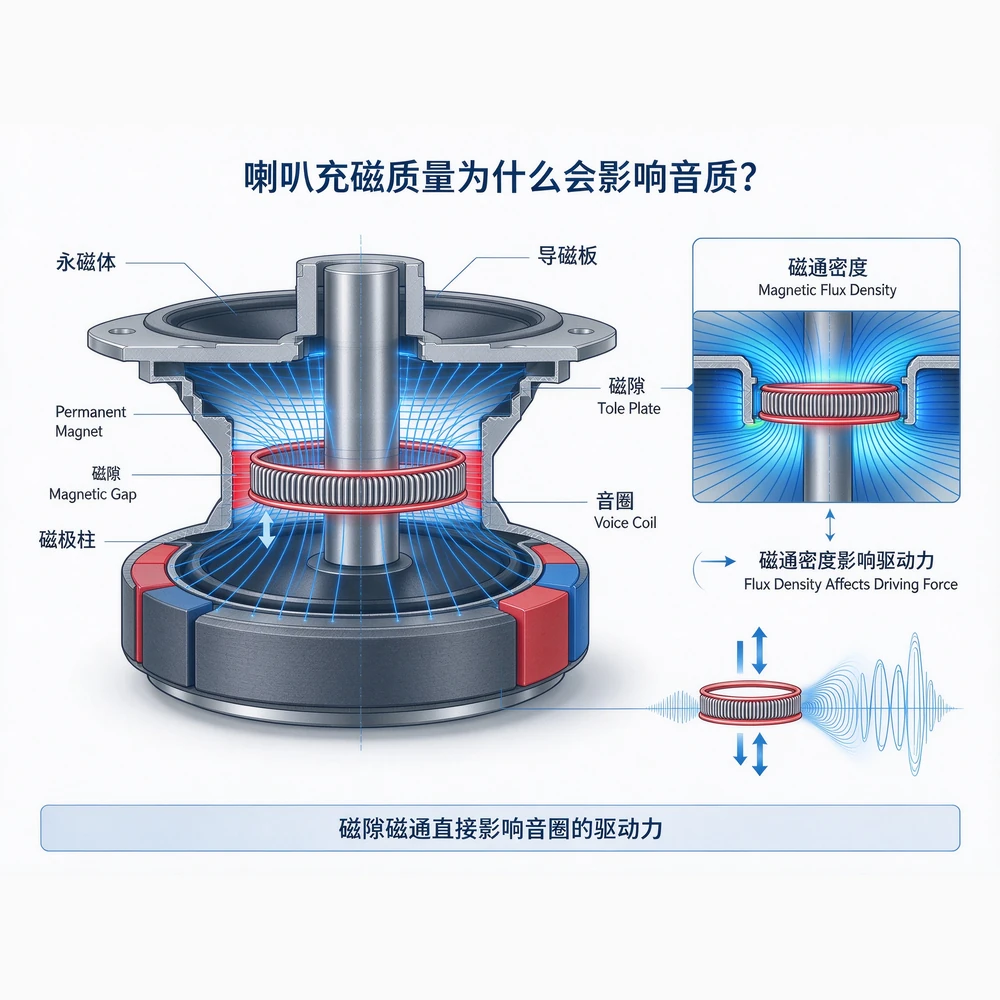
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
轴向磁通电机多极充磁难点在哪?久巨工艺解答
Nov 19, 2026
轴向磁通电机磁钢铺在盘面、磁场垂直盘面、极数又多,难点集中在磁路方向、极间对位与热变形。说明专用轴向极头、角度定位销与多点扫描验收的做法。
电机充磁后转矩脉动大如何解决?久巨工艺解析
Nov 19, 2026
转矩脉动大要先分清是电磁设计的齿槽转矩还是制造一致性的极间不均。用反电动势与逐极表磁定位,再从极头对位、能量闭环、磁通分组与斜极设计协同改善。
久巨人形机器人关节磁钢怎么保证充磁一致性?
Nov 19, 2026
关节磁钢小、薄、极数多,难点不在能不能充上,而在每一件每一极都一样。分三层管控一致性,用仿形胎具解决薄壁定位,能量闭环全检后按磁通分组配对。
扬声器喇叭充磁后音质差异大怎么办?久巨电声行业答疑
Nov 19, 2026
同一批喇叭充完磁听感不一致,问题常在磁隙磁通而非装配。说明磁通偏低与不均如何影响灵敏度、失真与谐波,以及充磁端四个来源、稳定化处理与分档配对。
Anterior. La clave de la magnetización de motores de compresores para mejorar la eficiencia energética: ¿cómo funciona el proceso de "magnetización interna"?Next post. ¿Bajo rendimiento, alto consumo de energía, capacidad de producción lenta? Solución integral para equipos de magnetización de alta potencia

 Spanish
 Chinese
 English
 Russian
 Vietnamese
 Korean
 Thai
 French
 Japanese
 Hindi
 Bengali
 Portuguese